Skok i pamięć
\(^\dagger\) Klub Naukowy Fenix,
\(^\ddagger\)Wydział Fizyki, Uniwersytet Warszawski,
\(^*\)Autor do korespondencji: lukasz@fenix.club
Rys. 1. Układ doświadczalny składa się z dwóch sprężyn symetrycznie przymocowanych do masy, które mogą swobodnie poruszać się w kierunku lewo–prawo. Przyłożenie siły zewnętrznej powoduje wychylenie masy do położenia \(x,\) w którym wypadkowa sił sprężystości \(F_x\) równoważy tę siłę. (Proces konstrukcji układu przedstawiono na nagraniu: https://youtu.be/JA5ku3y6oAY)
Dwa pozornie identyczne eksperymenty mogą zakończyć się różnymi wynikami, jeśli układ pamięta, co działo się wcześniej – na przykład wcześniejsze odkształcenia, pobudzenia czy namagnesowanie. Spinacz może raz przyciągać się do lodówki, a innym razem nie. To jeden z wielu codziennych przykładów pamięci materii.
W fizyce taką zależność stanu układu od jego historii (a więc od drogi dojścia do danego stanu) nazywamy histerezą. Przykład ze spinaczem jest klasyczną ilustracją histerezy magnetycznej: namagnesowanie ferromagnetyka zależy nie tylko od aktualnej wartości zewnętrznego pola magnetycznego, lecz także od tego, w jakim polu materiał znajdował się wcześniej. Co więcej, namagnesowanie może utrzymywać się nawet po usunięciu pola zewnętrznego. Zmiana magnetyzacji takiego materiału również nie jest prosta: aby ją odwrócić, trzeba przyłożyć pole w przeciwnym kierunku i o odpowiednio dużym natężeniu. Dlatego mówimy, że ferromagnetyk pamięta historię zmian pola.
Histereza nie jest jednak pojęciem zarezerwowanym jedynie dla ferromagnetyków. Występuje także w układach mechanicznych, jak choćby w popularnej zabawce pop-it, gdzie każdy „klik” odpowiada nagłemu przeskokowi układu z jednego lokalnego położenia równowagi do drugiego. Analogiczny efekt można odtworzyć w prostym modelu: masie przymocowanej do dwóch identycznych sprężyn (rys. 1).
Sprężyny w tym układzie zamontowano tak, aby mogły swobodnie się ściskać i rozciągać, a dzięki zastosowaniu łożysk również obracać się wokół punktów zaczepienia. Jeden z końców każdej sprężyny przymocowano do podstawki, natomiast drugi połączono w punkcie, w którym umieszczono dodatkową masę.
Gdy sprężyny są lekko ściśnięte, masa niechętnie pozostaje w położeniu środkowym i ucieka na jedną ze stron, przez co układ przyjmuje kształt litery ,,V”. Jeśli znajdzie się w jednym położeniu równowagi, może w nim pozostać, mimo że symetrycznie po drugiej stronie istnieje równoprawne położenie stabilne.
Gdzie w tym wszystkim kryje się histereza? Najprościej zobaczyć ją, zadając krótkie pytanie pomocnicze: Co się stanie, gdy pociągniemy masę? – odpowiedź brzmi: to zależy. Nie tylko od parametrów układu, ale także od tego, w którym stanie równowagi masa znajduje się w danej chwili.
Jeśli masa jest po lewej stronie (położenie \(1\) na rys. 2), to przykładając siłę w prawo, przesuwamy ją w stronę środka, jednocześnie ściskając sprężyny (położenie \(2\)). Gdy przyłożona siła przekroczy pewną krytyczną wartość, masa gwałtownie przeskoczy do prawego położenia równowagi (położenie \(3\)). Dalsze przykładanie siły w tym samym kierunku prowadzi już tylko do rozciągania sprężyn. Zachowanie to jest analogiczne do ferromagnetyka w zewnętrznym polu magnetycznym, gdzie położenie masy odgrywa rolę magnetyzacji, a przyłożona siła rolę zewnętrznego pola magnetycznego.
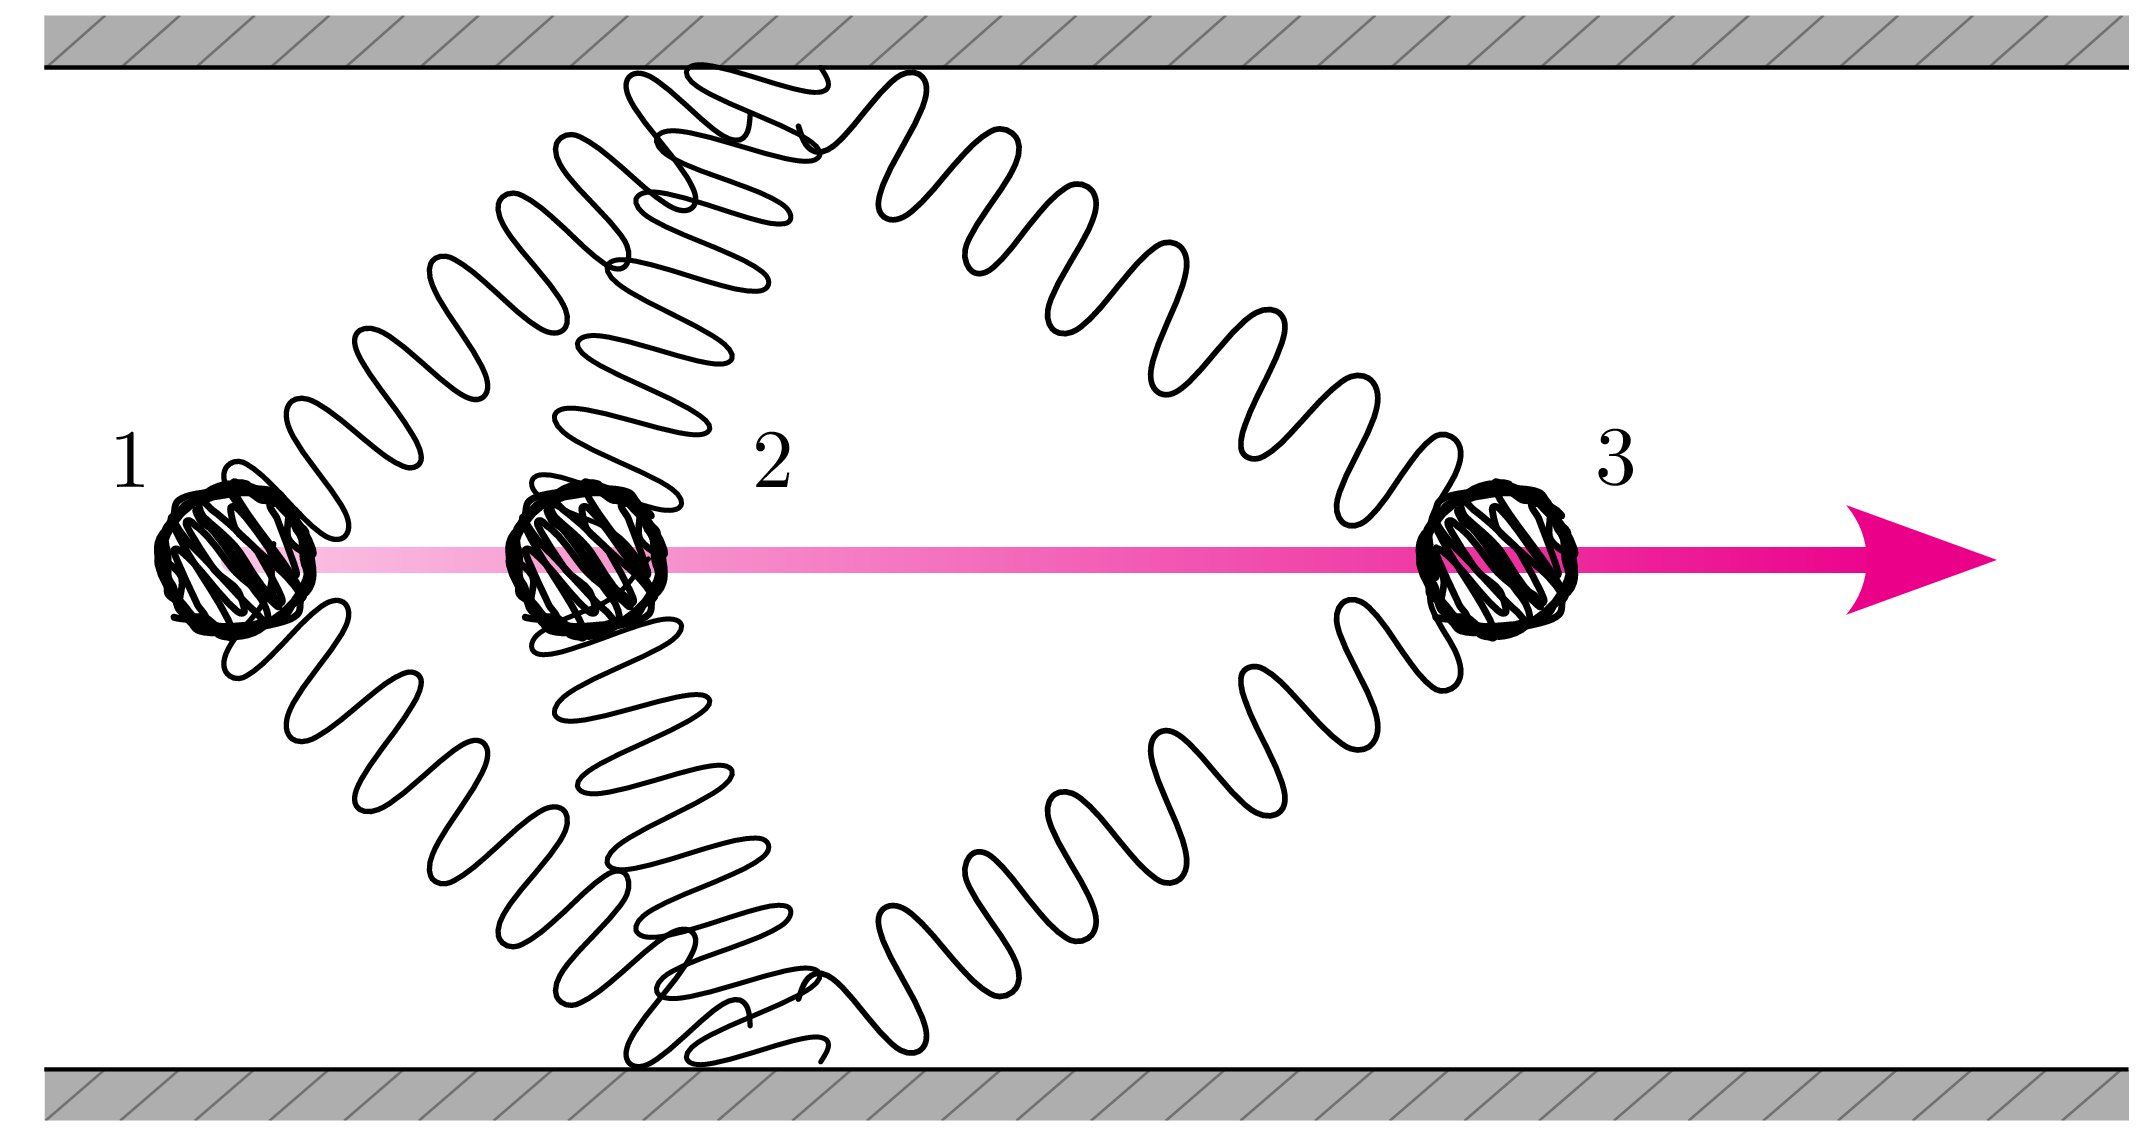 Rys. 2. Kolejne położenia masy ciągniętej w prawo przy stopniowo rosnącej sile. Na początku układ znajduje się w lewym położeniu równowagi \((1).\) Następnie masa przesuwa się w stronę środka układu \((2),\) a sprężyny ulegają ściśnięciu. W pewnym momencie następuje jednak gwałtowny przeskok: masa przechodzi na prawą stronę, sprężyny zaczynają się rozciągać, a dalsze zwiększanie siły powoduje coraz większe oddalanie się masy od środka układu \((3)\)
Mechanizm pętli histerezy
Zachowanie masy zamocowanej na sprężynach możemy opisać matematycznie. Przyjmijmy, że wskutek przyłożenia siły masa zostaje wychylona o odległość \(x\) od środka układu (rys. 1). Zewnętrznej sile przeciwstawiają się sprężyny. Wskutek rozciągania lub ściskania wytwarzają one siłę dążącą do przywrócenia masy do położenia równowagi.
Zgodnie z prawem Hooke’a każda sprężyna działa siłą wzdłuż swojej osi. Jej wartość wynosi \[F_s = k\bigl(\sqrt{x^2 + l^2} - l_0\bigr),\] gdzie \(k\) jest współczynnikiem sprężystości sprężyn, \(l_0\) ich długością swobodną, natomiast \(l\) oznacza odległość punktów zaczepienia od osi symetrii układu. Po zsumowaniu sił od obu sprężyn składowe poprzeczne znoszą się, a składowa wzdłuż osi \(x\) przyjmuje postać \[F_x = 2kx\biggl(1-\frac{l_0}{\sqrt{l^2 + x^2}}\biggr).\] Aby dodatkowo uprościć opis, wprowadzamy zmienne bezwymiarowe: siłę \(f = F_x/(k l_0),\) wychylenie \(z = x/l_0\) oraz parametr \(\lambda = l/l_0\) (omówienie wielkości bezwymiarowych można znaleźć w \(\Delta_{24}^{12}\), w tekście Jana Turczynowicza). W tych zmiennych równanie upraszcza się do postaci \[\tag{1} f = 2z\biggl(1-\frac{1}{\sqrt{\lambda^2 + z^2}}\biggr). \label{equ:dimless_force}\] Widzimy, że relacja między bezwymiarową siłą \(f\) a bezwymiarowym wychyleniem \(z\) zależy tylko od jednego parametru: stałej \(\lambda,\) będącej stosunkiem odległości punktów zaczepienia od osi symetrii do długości swobodnej sprężyn.
Gdy \(\lambda>1,\) sprężyny są zawsze rozciągnięte. Wówczas, przy braku siły zewnętrznej, jedynym położeniem równowagi jest środek układu (\(z=0\)). Dla \(\lambda<1\): w położeniu środkowym sprężyny są ściśnięte, więc nawet najmniejsze zaburzenie powoduje, że masa ucieka na jedną ze stron. W takim przypadku \(z=0\) jest położeniem równowagi nietrwałej, a nowe położenia równowagi odpowiadają sytuacji, w której sprężyny mają długość swobodną, tzn. \[z=\pm\sqrt{1-\lambda^2}.\]
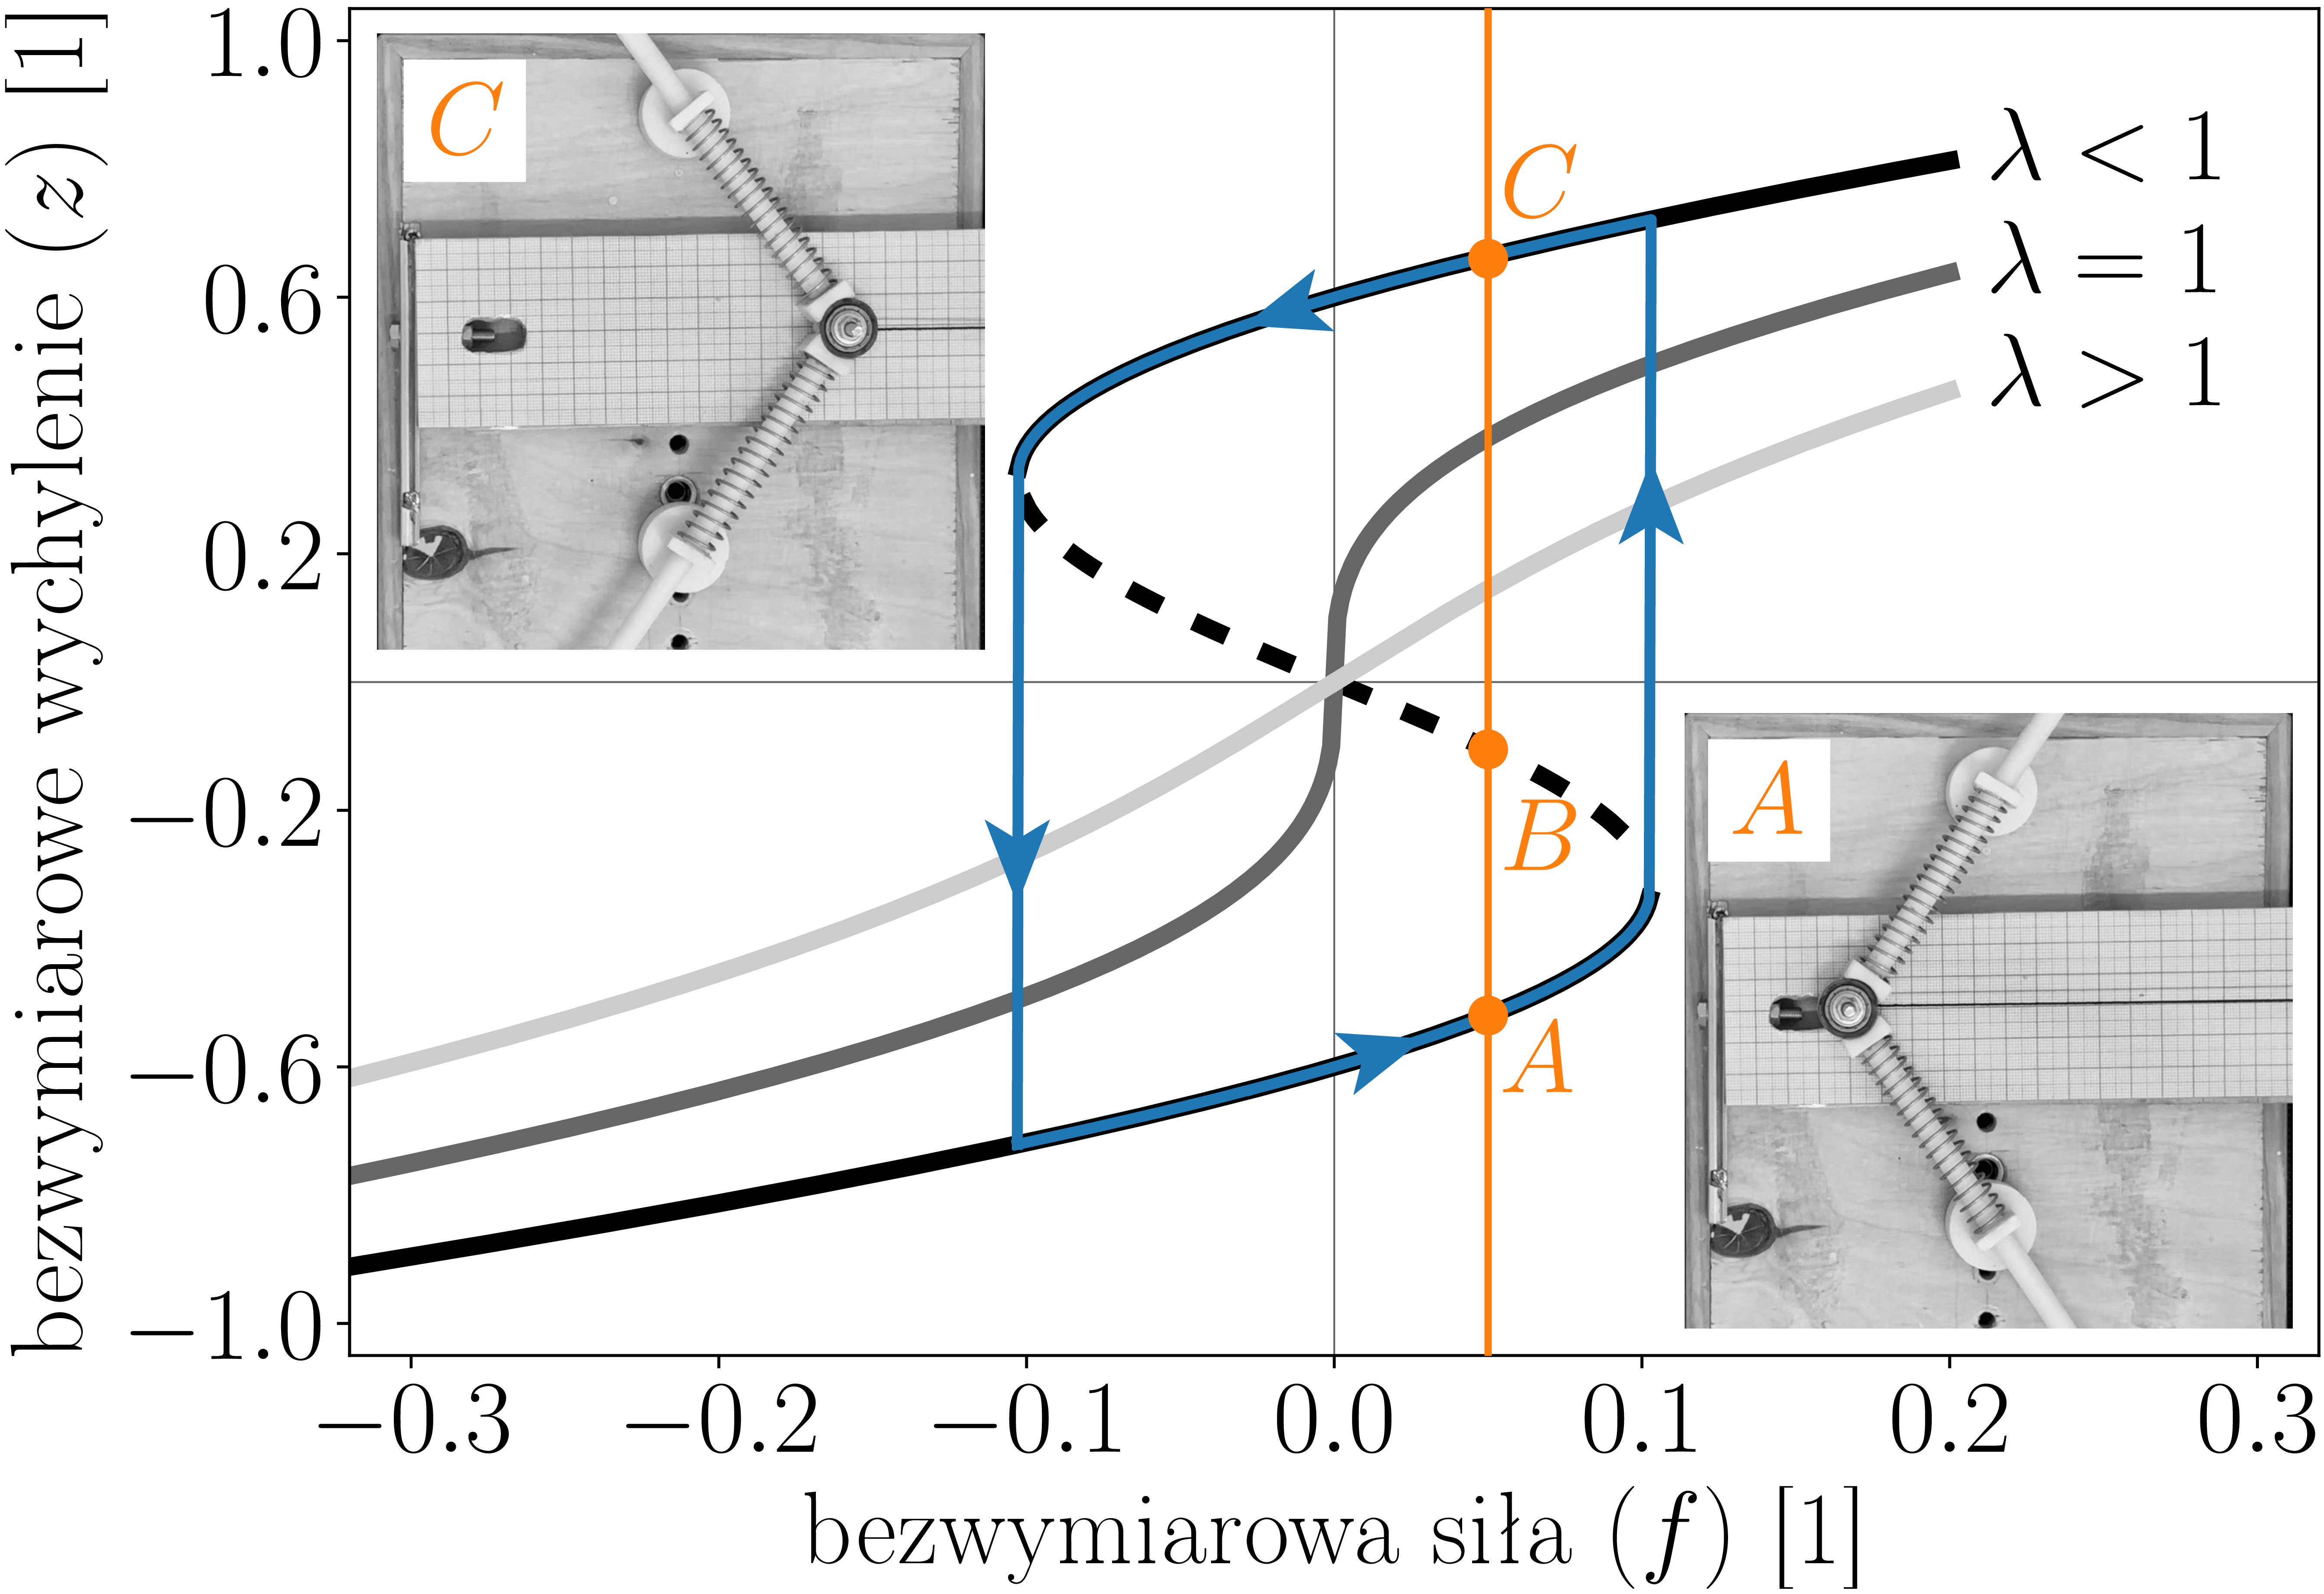
Rys. 3. Wychylenie masy \(z\) w funkcji przyłożonej siły \(f,\) obliczone na podstawie równania \((1)\), dla przypadków, gdy sprężyny są: ściśnięte (\(\lambda<1\)), neutralne (\(\lambda=1\)) i rozciągnięte (\(\lambda>1\)). Linią przerywaną oznaczono rozwiązania niestabilne. Gdy sprężyny są ściśnięte, przy tej samej wartości siły mogą istnieć różne położenia równowagi (A, B, C). Stany stabilne A i C zilustrowano fotografiami. Niebieskie strzałki wskazują trajektorię ruchu w przypadku wystąpienia pętli histerezy
Interesującym pytaniem jest, jak wychylenie \(z\) zależy od siły \(f,\) czyli jak wygląda funkcja \(z(f).\) Odwrócenie równania \((1)\) nie jest łatwym zadaniem, a w pewnym zakresie parametrów zależność ta może być wielowartościowa. Przykłady takich funkcji odwrotnych pokazano na rysunku 3.
Opisywane przez nas zjawisko histerezy zachodzi tylko w przypadku \(\lambda<1.\) Dla niewielkich wartości siły równanie \((1)\) ma trzy możliwe rozwiązania: masa może być wychylona zgodnie z kierunkiem działania siły (punkt \(C\)), po stronie przeciwnej (punkt \(A\)) albo znajdować się w pobliżu osi \(z = 0\) (punkt \(B\)). Rozwiązanie pośrednie (punkt \(B\)) jest jednak niestabilne.
Na podstawie równania \((1)\) można wyznaczyć kryterium przejścia między położeniami równowagi. Poruszając się wzdłuż dolnej gałęzi wykresu \(z(f),\) masa pozostaje w tym położeniu tylko do pewnej krytycznej wartości siły
\[\tag{2}
f_c = \sqrt{\lambda^{4/3} - \lambda^2}\left(\lambda^{-2/3}-1\right),
\label{equ:fc}\]
odpowiadającej krytycznemu wychyleniu
\[z_c = -\sqrt{\lambda^{4/3} - \lambda^2}.\]
Po przekroczeniu tej wartości rozwiązanie odpowiadające dolnej gałęzi przestaje istnieć, a masa gwałtownie „przeskakuje” do jedynego dostępnego położenia równowagi na górnej gałęzi wykresu.
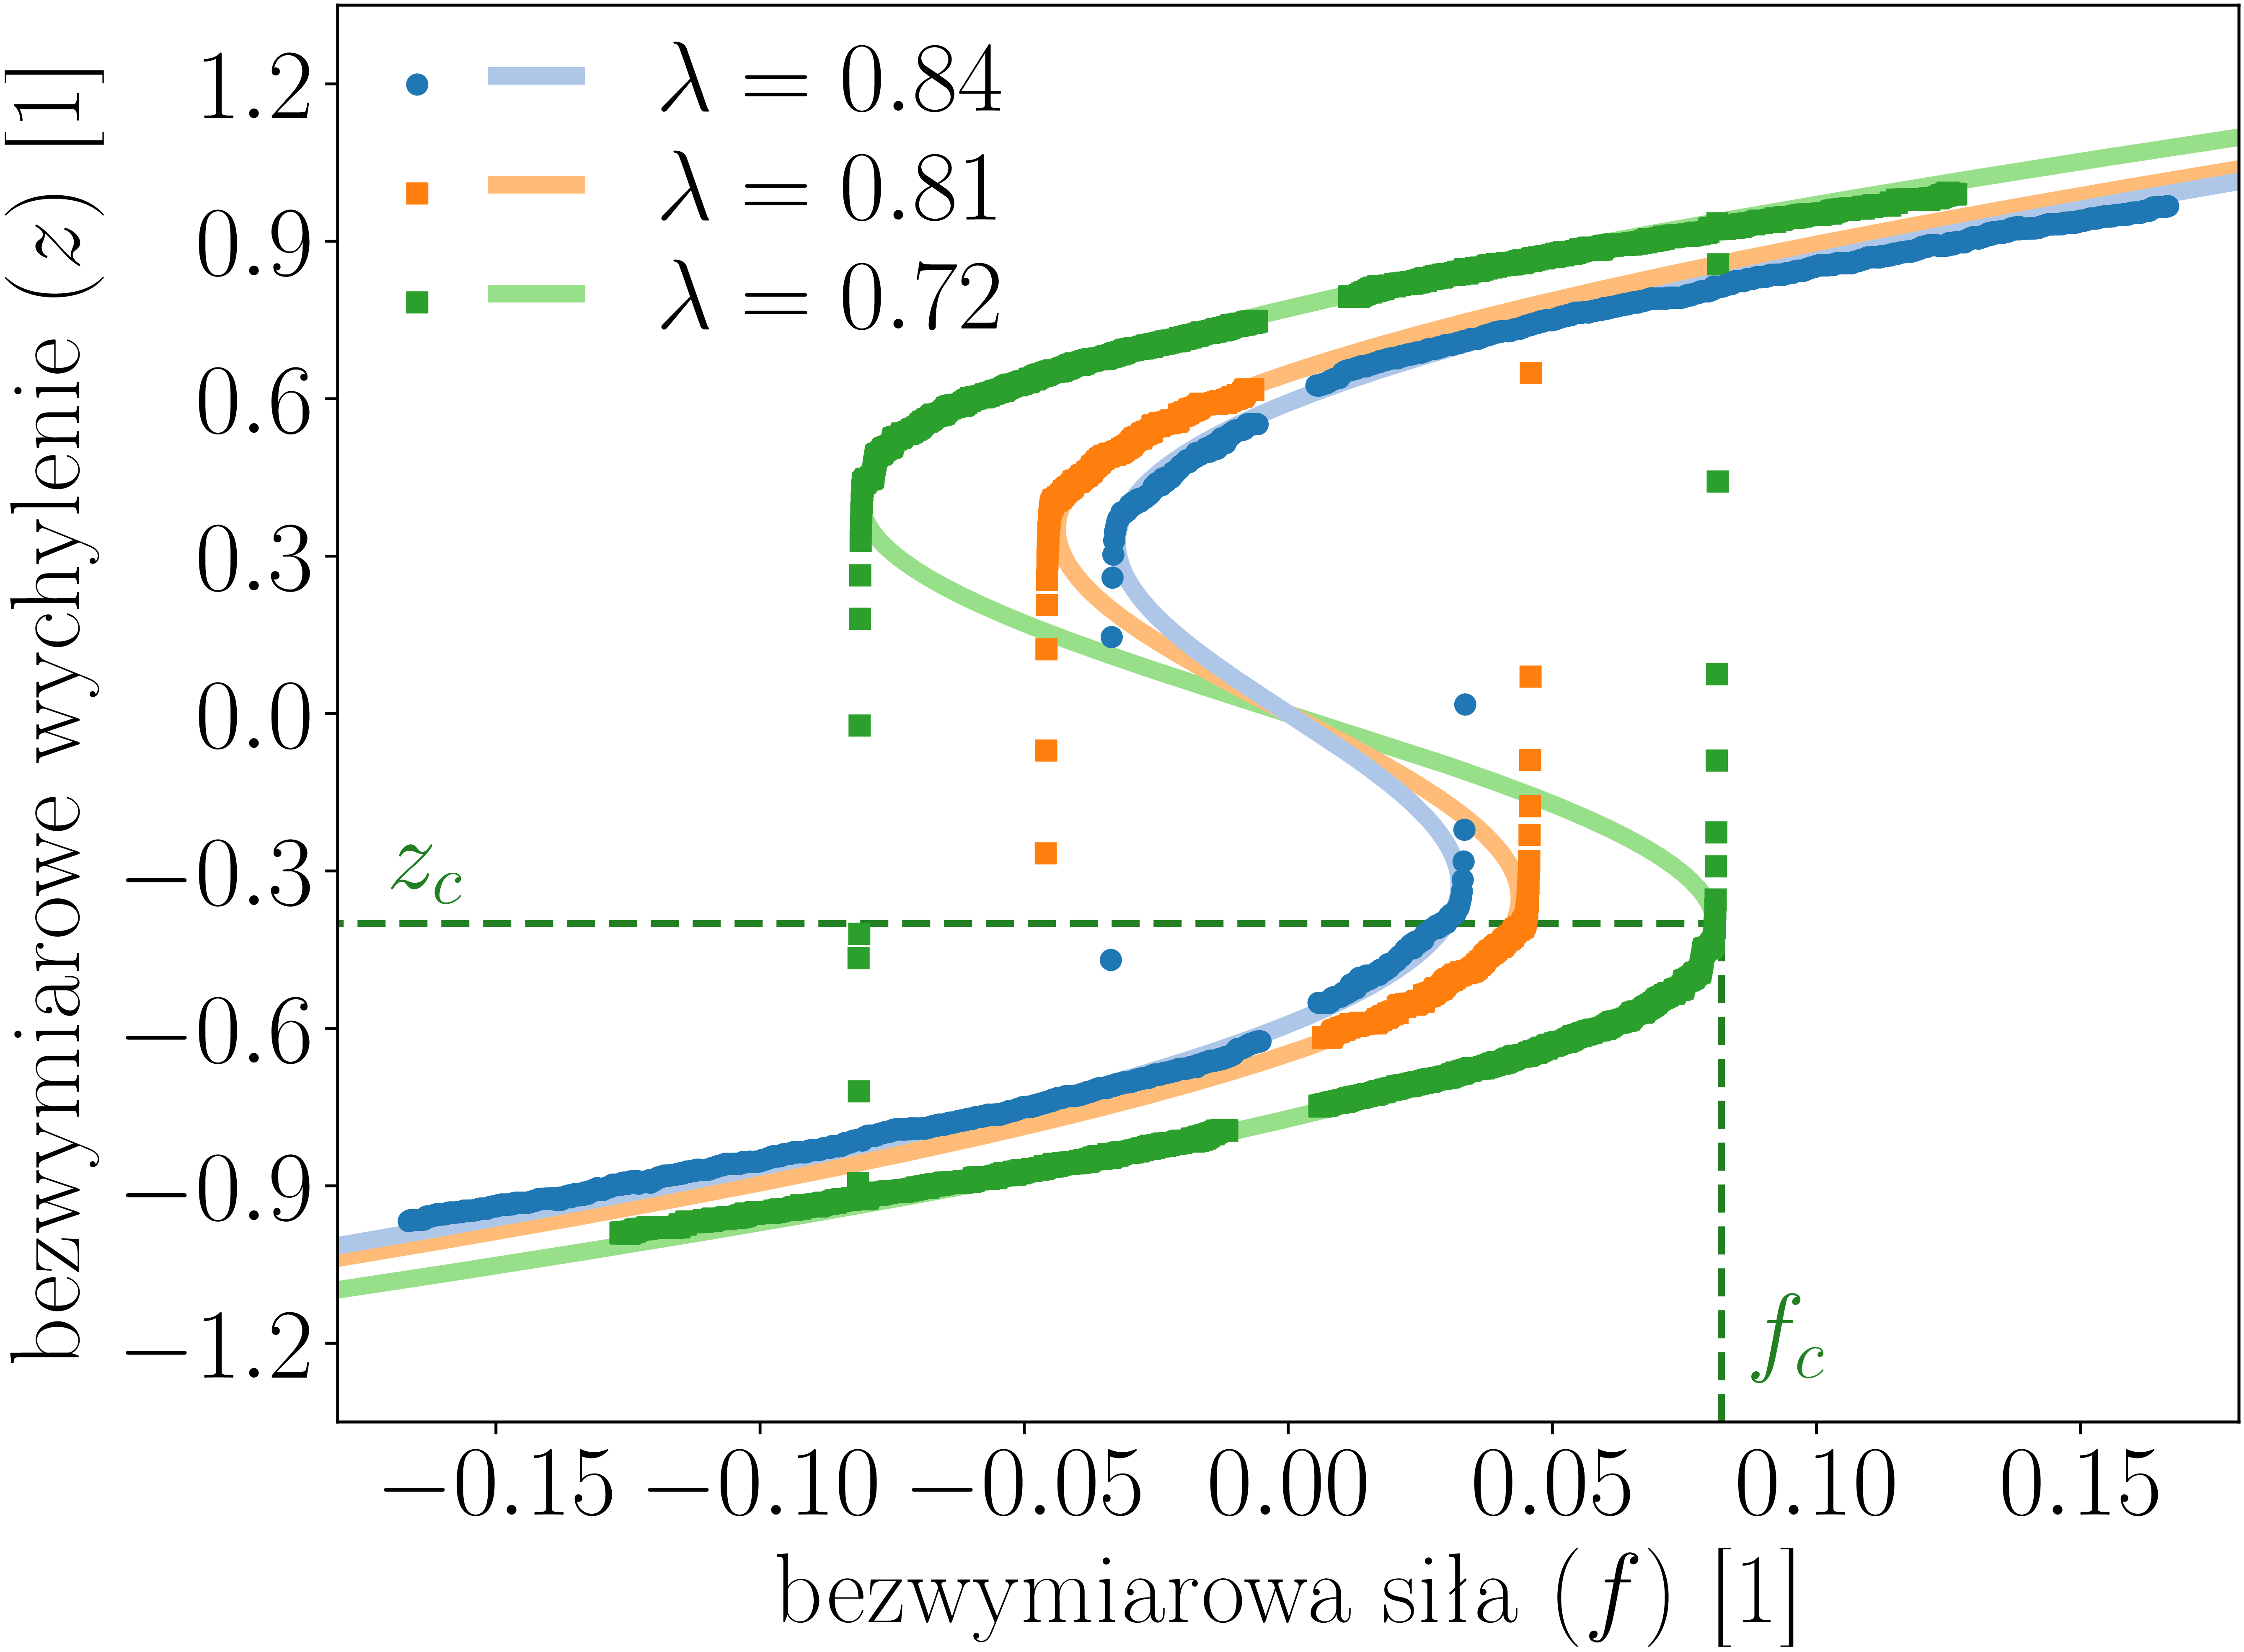
Aby wrócić na drugą stronę (na dolną gałąź), nie wystarczy już samo zmniejszenie siły. Trzeba przyłożyć ją w przeciwnym kierunku i przekroczyć wartość krytyczną \(-f_c.\) W efekcie, podczas zwiększania i zmniejszania siły układ podąża różnymi gałęziami rozwiązania, co prowadzi do powstania pętli histerezy.
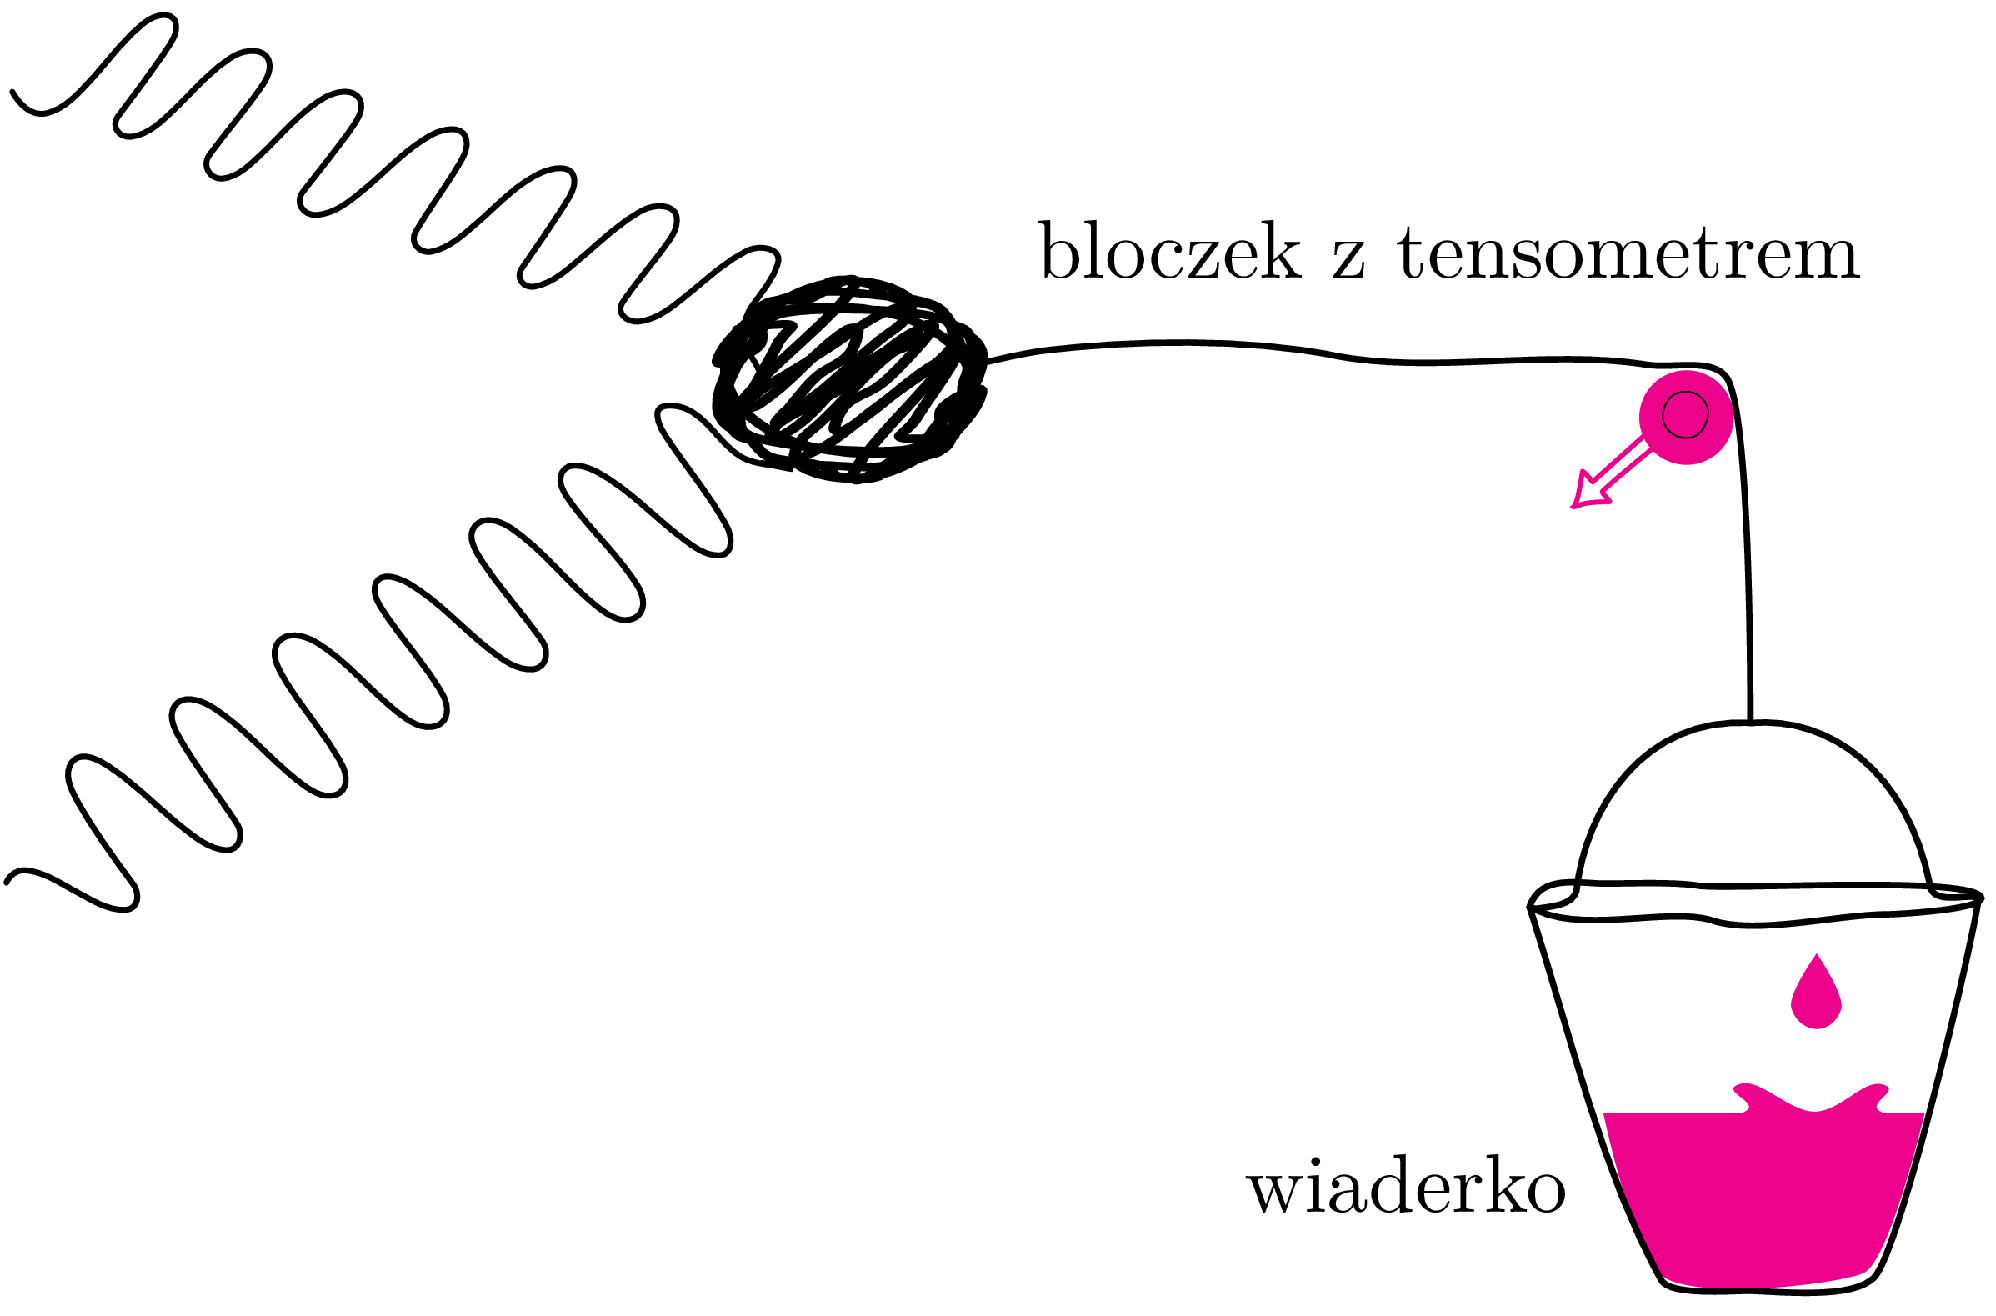
Rys. 4. Zewnętrzna siła była przykładana za pomocą wiaderka z wodą połączonego linką przechodzącą przez bloczek. Bloczek zamocowano na tensometrze, co umożliwiało ciągły pomiar siły
Rys. 5. Zmierzone pętle histerezy: punkty przedstawiają dane pomiarowe, a linie ciągłe przewidywania teoretyczne. Pomiary zostały wykonane dla różnych wartości bezwymiarowego parametru \(\lambda\) (niepewność \(\pm 0.02\))
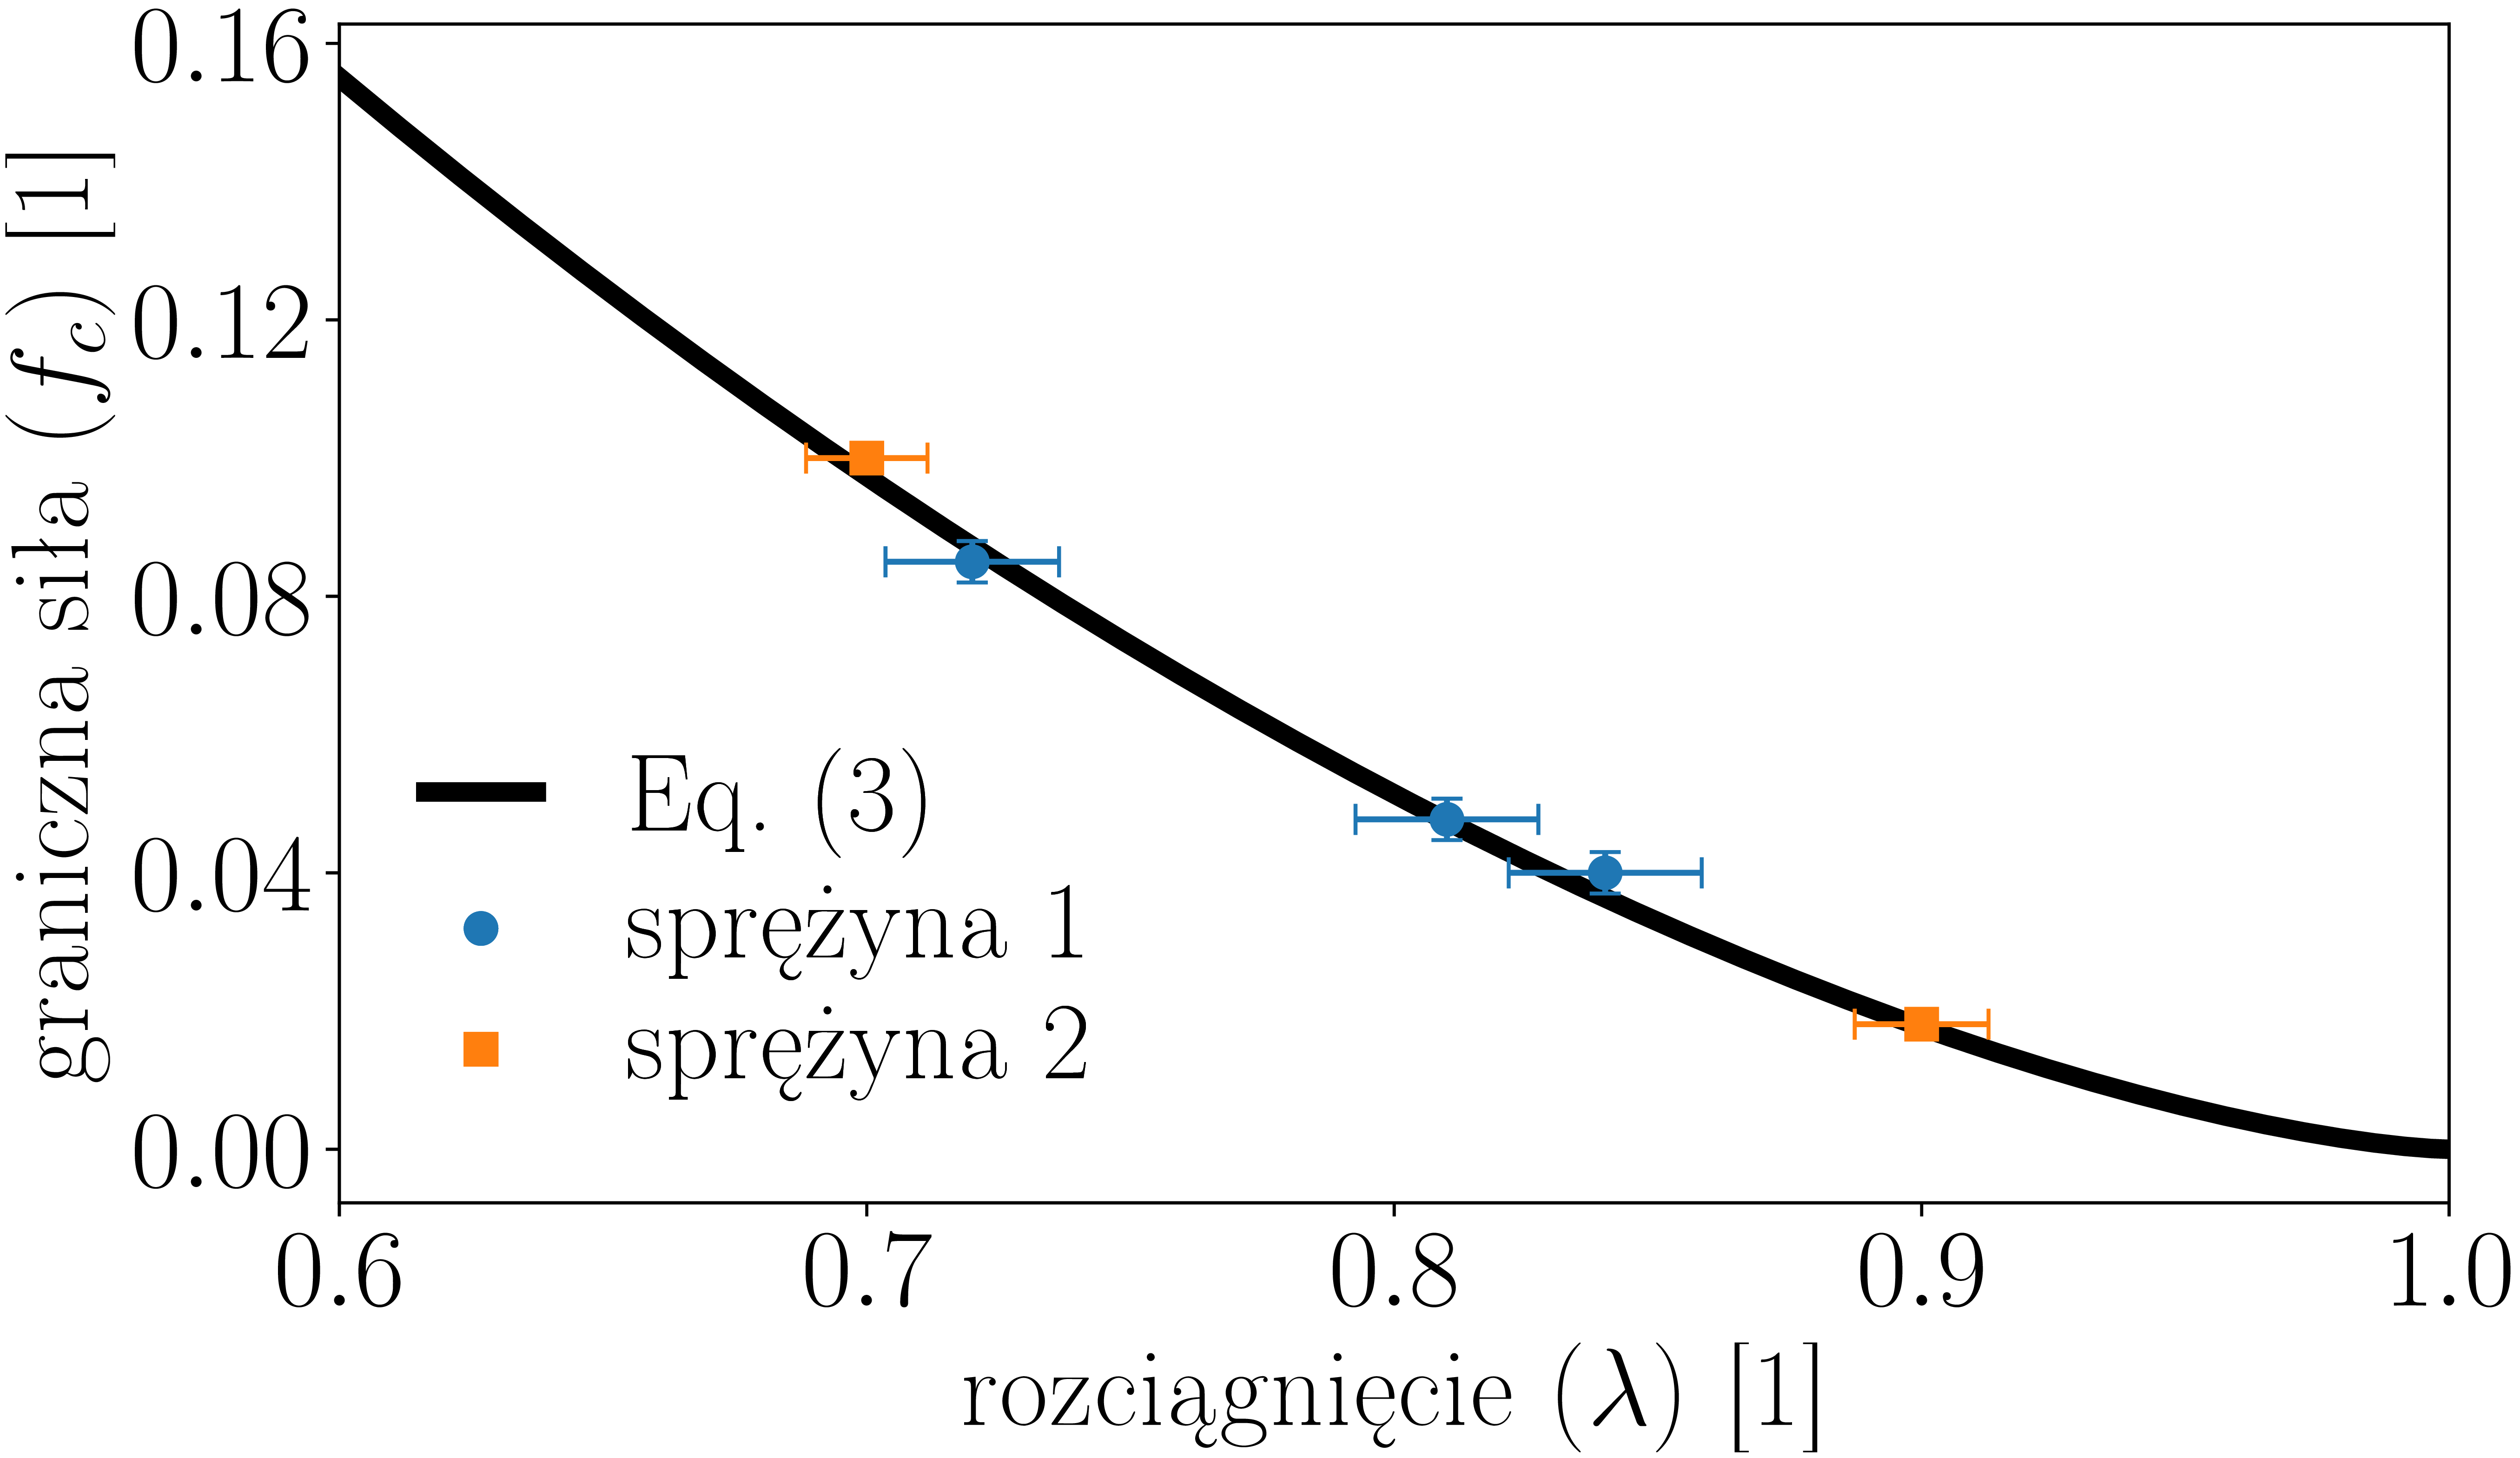
Rys. 6. Graniczna siła przeskoku \(f_c(\lambda)\) dla dwóch różnych sprężyn, o długościach swobodnych \(7,4 \pm 0,1 \, \mathrm{cm}\) i \(10,6 \pm 0,1 \, \mathrm{cm}.\) Linia ciągła przedstawia przewidywania równania \((2)\)
Pętla na stole
Skoro już wiemy, co podpowiada matematyka, czas sprawdzić, czy rzeczywistość faktycznie gra według tych samych reguł. W tym celu zbudowaliśmy prosty układ złożony z dwóch sprężyn i masy, do której przymocowana była linka (rys. 1). Linkę przełożyliśmy przez bloczek, a na jej końcu zawiesiliśmy wiaderko, do którego stopniowo nalewaliśmy wodę (rys. 4).
Lejąc wodę, zwiększaliśmy obciążenie, a tym samym siłę działającą na masę. Aby dokładnie mierzyć tę siłę, do bloczka przymocowaliśmy tensometr. Mierzył on wartość proporcjonalną do przyłożonej siły, równą \(F\sqrt{2}\) (czynnik \(\sqrt{2}\) wynikał z geometrii układu). Ruch masy rejestrowaliśmy kamerą. Dzięki temu mogliśmy precyzyjnie wyznaczyć zależność położenia \(x\) od przyłożonej siły \(F\) w kolejnych chwilach czasu, zarówno podczas zwiększania, jak i zmniejszania obciążenia. Mierząc niezależne parametry układu, takie jak stała sprężystości \(k,\) oraz długość swobodną sprężyn \(l_0,\) wyznaczyliśmy bezwymiarowe wielkości: \(f,\) \(z.\)
Po zestawieniu wyników w formie wykresów zobaczyliśmy, jak dane zaczynają „rysować” to, co wcześniej widzieliśmy tylko w równaniach (rys. 4)! Przy krytycznej wartości siły masa przeskakiwała między stabilnymi położeniami równowagi, a punkty pomiarowe układały się zgodnie z teoretycznie przewidzianymi krzywymi. Pomiary powtórzyliśmy dla kilku rozstawów sprężyn i za każdym razem otrzymywaliśmy pętlę histerezy, której rozmiar zmieniał się wraz z parametrami układu (rys. 4).
Podziękowania
Powyższa praca jest efektem przygotowań drużyny Klubu Naukowego Fenix do Międzynarodowego Turnieju Młodych Fizyków 2025, podczas którego zespół w składzie: Zofia Makowska (kapitan), Błażej Gorzałek, Mateusz Tarczyński, Piotr Bacciarelli-Grobelny oraz Krzysztof Maksymowicz, pod opieką Jana Turczynowicza oraz Łukasza Gładczuka, zdobył srebrny medal.
Międzynarodowy Turniej Młodych Fizyków przeznaczony jest dla uczniów szkół średnich. O eliminacjach do poprzednich edycji turnieju pisaliśmy w \(\Delta^{10}_{24}\) i \(\Delta^{10}_{25}\). Można tam znaleźć przykłady zadań turniejowych z poprzednich lat.